手指抓握灵活却无抓握功能?揭秘微型机器人体型大小与运动机制
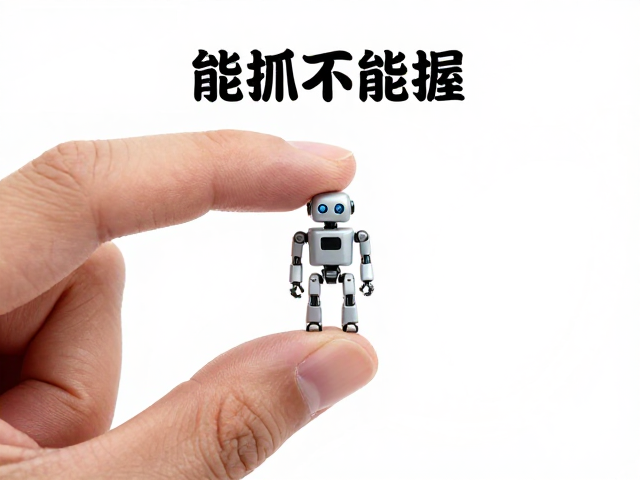
微型机器人“能抓不能握”的悖论解析
在微型机器人领域,研究人员常观察到一种看似矛盾的现象:机器人的手指结构在物理形态上具备严密的抓握几何特征,关节活动范围也能模拟人手动作,但在实际接触物体时却无法产生有效的夹持力或保持稳定性。这种现象的核心在于微型尺度下,传统宏观世界的力学机制发生了显著变化。当尺寸缩小至毫米或微米级别时,表面积与体积之比急剧增大,使得表面力如范德华力、毛细管力以及静电吸附作用逐渐取代重力,成为主导物体间相互作用的主要因素。
这种尺度效应直接导致了传统刚性或柔性驱动机构的失效。许多微型机器人虽然拥有类似人类手指的连杆结构,但其驱动源(如微型电机或形状记忆合金)在微型化过程中难以提供足够的扭矩来克服接触面的粘附力。结果是,手指可以灵活地开合,像是有生命般做出抓握姿态,但一旦接触物体,要么因力量不足无法闭合,要么因粘附力过强导致物体被意外吸附后难以脱开,呈现出“有动作无功能”的状态。
体型大小对运动机制的物理约束
微型机器人的体型大小直接决定了其运动机制的选择空间。在宏观世界,我们依赖摩擦力来抓握物体,但在微观尺度,摩擦力与接触面积的关系变得复杂,且材料表面的微观粗糙度会极大影响接触性能。随着机器人尺寸缩小至厘米甚至毫米级,惯性力迅速衰减,粘性力占据主导。这意味着,像人类那样通过快速挥舞手指产生惯性来辅助抓握或调整姿态的策略在微型机器人中几乎不可行,运动变得极其缓慢且受控。
此外,微型机器人的结构刚度与驱动效率存在天然矛盾。为了保持手指的灵活性,结构通常需要轻量化和柔性化,但这会降低其传递动力的效率。当体型极小时,驱动元件(如微型气动肌肉或电磁线圈)的输出密度有限,难以在微小关节出产生足够大的剪切力。因此,许多微型机器人设计不得不放弃复杂的仿生抓握,转而利用环境特性,例如利用温度变化改变材料形状,或利用电场诱导粒子排列,从而在“不抓”的情况下实现物体的移动或固定。
突破尺度限制的创新运动机制
为了解决手指灵活却无抓握功能的问题,研究人员正在探索非传统的运动机制。一种思路是完全摒弃机械夹持,转而利用流体动力学或表面化学特性。例如,设计具有微纳结构的表面,通过调控表面润湿性或电荷分布,使物体能够稳定附着在机器人表面。这种机制下,机器人不需要做出“抓”的动作,而是通过移动自身位置来携带物体,实现了功能与结构的解耦。
另一种方向是发展高顺应性的柔性驱动技术。利用介电弹性体或液晶弹性体等材料,这些材料可以在电场或热场刺激下产生大变形,从而提供类似生物肌肉的柔顺驱动。与刚性连杆相比,柔性手指在接触物体时能更好地贴合物体表面,增加有效接触面积,从而通过分子间作用力增强抓握稳定性。这种机制虽然牺牲了传统机械结构的精确位置控制,却在微型尺度下提供了更可靠的功能性,弥补了单纯几何抓握的不足。