无人机监测半自然环境适应,个体野化训练实战指南
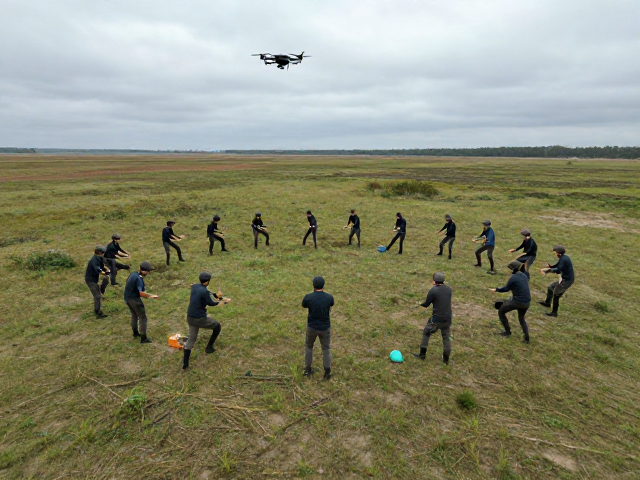
半自然环境下的无人机感知与数据采集逻辑
半自然环境通常指介于完全人工控制环境与极端野外环境之间的过渡区域,如城市边缘林地、湿地保护区或废弃工业区。这类区域地形复杂,植被覆盖不均,且存在大量非结构化障碍物,对无人机的自主导航与稳定性构成显著挑战。在此类环境中,无人机监测的核心难点在于视觉特征点的缺失与动态干扰,传统的GPS定位在树林或高楼间易出现信号多径效应,导致位置漂移。因此,构建基于多传感器融合(激光雷达、视觉SLAM、惯性测量单元)的感知系统成为关键,系统需能实时处理点云数据,识别并规避树木、岩石等静态障碍,同时过滤随风摇曳的枝叶等动态干扰,确保飞行路径的平滑与安全。
数据采集的准确性直接依赖于传感器在复杂光照和气象条件下的表现。半自然环境中,光线变化剧烈,从林荫下的昏暗到开阔地的强光直射,会导致光学相机出现过曝或欠曝,进而影响图像识别算法的稳定性。此外,雾气、降雨或沙尘会削弱激光雷达的探测距离和精度。为应对这些变量,监测设备需配备高动态范围(HDR)镜头及具备环境自适应曝光功能的传感器,同时结合气象数据实时调整采集策略。例如,在低光照条件下启用高感光度模式或红外辅助,在恶劣天气中降低飞行速度以维持机身稳定性,从而保证获取的影像数据在后续处理中具备足够的信噪比和地理空间精度。
个体野化训练中的行为塑造与场景构建
野化训练并非简单的放飞测试,而是通过渐进式场景构建,使无人机适应不可预知的环境变量,像生物一样具备“本能”般的避障与决策能力。训练初期应设置低难度的静态障碍阵列,模拟稀疏林地或简单建筑群,重点校准无人机在低速状态下的悬停精度与微调能力。此时需引入随机风场模拟装置,观察无人机在阵风干扰下的姿态恢复速度,记录其PID参数在动态环境下的表现。这一阶段的目标是建立基础的环境交互模型,确保无人机能严格遵循预设的安全边界,对突发障碍物做出标准化的规避动作,而非依赖操作员的即时干预。
随着训练深入,场景复杂度需呈指数级上升,引入动态目标与非线性路径。例如,在训练区释放移动热源或设置随机出现的飞行障碍物,迫使无人机在运动中实时计算碰撞风险并规划新路径。这一过程强调个体的差异化适应,不同性能特征的无人机在应对同一挑战时可能表现出不同的策略偏好,有的偏向激进规避,有的偏向保守绕行。训练记录需详细标注每次飞行的决策节点、反应时间及能量消耗,通过大数据分析识别个体在复杂语义环境下的行为弱点。通过反复迭代这些高压力场景,无人机逐渐形成对半自然环境特征的深层理解,提升其在无明确航点引导下的自主探索与任务执行能力。
实战部署中的效能评估与风险控制
在真实的半自然环境监测任务中,无人机需执行长时间、大范围的覆盖搜索,效能评估需聚焦于续航管理与信息获取密度的平衡。实际作业中,电池效率会因逆风飞行、频繁起降及复杂机动而显著下降,因此实战前必须根据具体地形特征计算理论与实际航程的差异,预留充足的冗余电量以应对突发返航或悬停观察需求。同时,监测数据的实时回传链路稳定性至关重要,半自然环境中的电磁干扰和多径效应可能导致图传延迟或丢包。实战中常采用分片采集、本地缓存后回传的策略,确保关键监测数据不丢失,并通过边缘计算技术在机端完成初步的目标识别与筛选,仅将高价值信息传输至地面站,降低带宽压力。
风险控制体系需涵盖硬件冗余与应急预案两个维度。在半自然环境中,单一传感器失效可能导致灾难性后果,因此关键部件如飞控、电源模块及通信链路应具备多重备份或降级运行能力。例如,当视觉系统受灰尘遮挡失效时,无人机应自动切换至激光雷达主导的避障模式,或维持基于惯性导航的直线返航。此外,针对可能遇到的极端天气突变或信号完全丢失情况,预设自动返航点与降落区必须经过实地勘测,确保着陆点平整且无隐蔽障碍。实战团队需建立严密的监控日志,实时分析无人机状态数据,一旦检测到异常振动、温度过高或定位漂移超过阈值,立即触发中止指令,将事故风险控制在最低水平,确保监测作业的连续性与安全性。