肩关节灵活无缠绕,精准体型参数下的机械臂选型指南
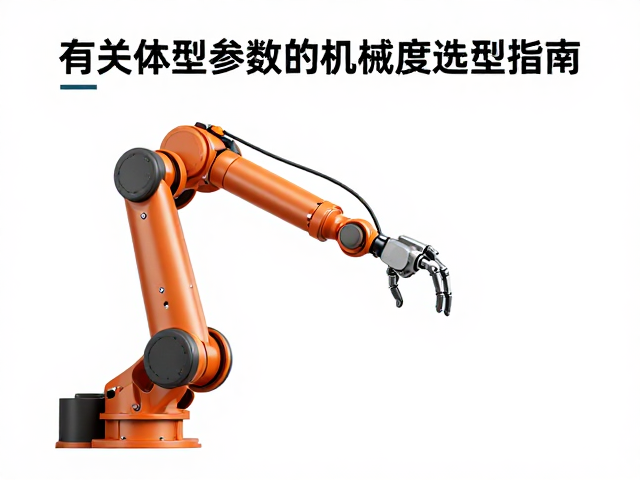
肩关节运动学特性对机械臂灵活度的影响机制
肩关节作为机械臂近端的核心运动单元,其自由度配置直接决定了末端执行器在三维空间内的可达域范围。常见的肩部结构包含俯仰、偏航及滚转三个自由度,这种三轴联动设计使得机械臂能够像人类手臂一样完成大范围的挥舞与定位动作。在实际工况中,肩关节的行程范围若受限,会导致机械臂在遇到障碍物时缺乏足够的避让空间,从而引发碰撞风险或完全无法到达目标点位。因此,高灵活性通常意味着更大的肩关节旋转角度和更优的连杆布局,这使得机械臂能够在狭窄或复杂的环境中保持动作的连贯性。
无缠绕结构的设计初衷是为了解决传统多轴机械臂在长距离移动或复杂轨迹运动中,线缆与管线因扭转过度而损坏的问题。通过在肩关节处采用零偏置或特殊轴承隔离设计,机械臂在进行大角度旋转时,动力线与信号线不会跟随机身发生螺旋状扭曲。这种物理结构上的优化,不仅提升了机械臂在长时间高频作业下的稳定性,还降低了因线缆应力集中导致的意外停机维护频率。对于需要频繁改变工作姿态的应用场景,无缠绕肩关节能显著减少因姿态调整带来的辅助动作时间,从而提升整体作业效率。
基于负载与臂展的核心参数匹配逻辑
机械臂的选型必须严格遵循负载能力与臂展的物理约束,任何偏离实际工况的参数设定都会导致设备性能失效。负载参数不仅包含末端工具的重量,还需计入工件在加速、减速过程中的惯性力,通常建议预留20%至30%的安全系数。臂展长度则决定了机械臂的工作半径,过长的臂展虽能覆盖更广区域,但会显著增加根部力矩,对肩关节电机和减速机的强度提出更高要求。在选型过程中,需通过计算最大工作点处的力矩平衡,确保肩关节驱动单元具备足够的扭矩输出,避免因过载导致减速器齿轮磨损或电机过热。
精度等级与重复定位精度是衡量机械臂性能的关键指标,二者不可混淆。重复定位精度反映了机械臂多次返回同一位置的一致性,通常由减速机的背隙和结构刚性决定;而绝对定位精度则涉及坐标系的标定与补偿。对于精密装配或焊接场景,肩关节的刚度直接影响末端抖动,高刚性结构能有效抑制振动,提升工艺质量。在确定参数时,需参考机械臂在额定负载下的末端最大位移偏差,并结合具体应用对误差的容忍度进行匹配。若应用场景对动态响应要求极高,还需考察肩关节电机的响应频率及控制器的运算速度,以确保轨迹执行的平滑性。
环境适应性与防护等级的协同考量
工业现场的环境因素会直接影响机械臂肩关节的长期运行稳定性。在存在粉尘、油污或高湿度的环境中,肩关节的密封设计至关重要。高防护等级(如IP67或IP69K)的机械臂采用全封闭轴承与特殊密封件,能有效阻止异物进入关节内部,防止润滑脂失效或内部零件腐蚀。对于食品、医药或洁净室行业,还需考虑材料是否符合卫生标准,避免表面涂层脱落或滋生细菌。环境适应性不仅关乎设备寿命,更是保障生产连续性的基础,选型时需根据现场实际污染物类型选择相应的防护方案。
温度变化对机械臂内部电子元件及机械结构的性能具有显著影响。高温环境会导致减速机润滑油粘度下降,增加磨损风险,同时可能引发电机过热保护;低温环境则可能使材料变脆,影响关节灵活性。部分特殊场景要求机械臂具备宽温域工作能力,此时需选用耐高温或低温补偿型的传感器及控制元件。此外,电磁干扰也是不可忽视的因素,肩关节附近的电机与驱动器若屏蔽措施不足,可能干扰周围精密仪器的正常运行。因此,在选型时需评估现场电磁环境,必要时增加屏蔽罩或采用抗干扰能力更强的通信协议。
控制系统与通信协议的集成需求
机械臂的灵活性表现离不开底层控制算法的支持,运动规划算法决定了肩关节在复杂轨迹下的平滑程度。现代机械臂通常配备逆运动学解算模块,能够自动计算肩关节各轴的最优角度组合,避免奇异点问题。在实际应用中,需确认控制器是否支持多轴联动插补功能,以实现肩关节与肘、腕关节的协调运动。此外,路径规划的实时性至关重要,特别是在动态抓取场景中,控制系统需快速处理传感器数据并调整肩关节姿态,以满足毫秒级的响应需求。
通信协议的兼容性决定了机械臂能否顺利融入现有的自动化生产线。主流工业通信协议如EtherCAT、PROFINET或Modbus TCP,在实时性与数据吞吐量上各有侧重。EtherCAT因其极高的实时性和同步精度,常被用于需要高精度同步控制的场景,确保肩关节运动与生产线节拍严格对齐。对于需要大量数据交互的应用,如视觉引导或力控反馈,高带宽的通信接口能保障指令传输的稳定性。选型时需评估现场网络架构,确保机械臂的通信接口与上位机、PLC或其他从站设备兼容,避免因协议不匹配导致的集成困难或数据传输延迟。